表面缺陷质检
钢带表面一帧一帧地查,当场判合格不合格。
在边缘设备本地完成的钢材表面缺陷质检:固定相机对着钢带或工件,逐帧给出一个 OK/NG 判定,同时送到 PLC 与 MES。可以跑在 reComputer J30 / J40(Orin)上,也可以跑在选配 Hailo-8 的 reComputer R2000 系列(R2035-12)上。
可复用现场模板
机位固定、光照稳定、缺陷在画面里占得住像素的产线。

钢带与卷材表面检查
冷轧线出口、分卷机后的检查台。逐帧判定接到剔除或打标工位。
既有 PLC 产线改造
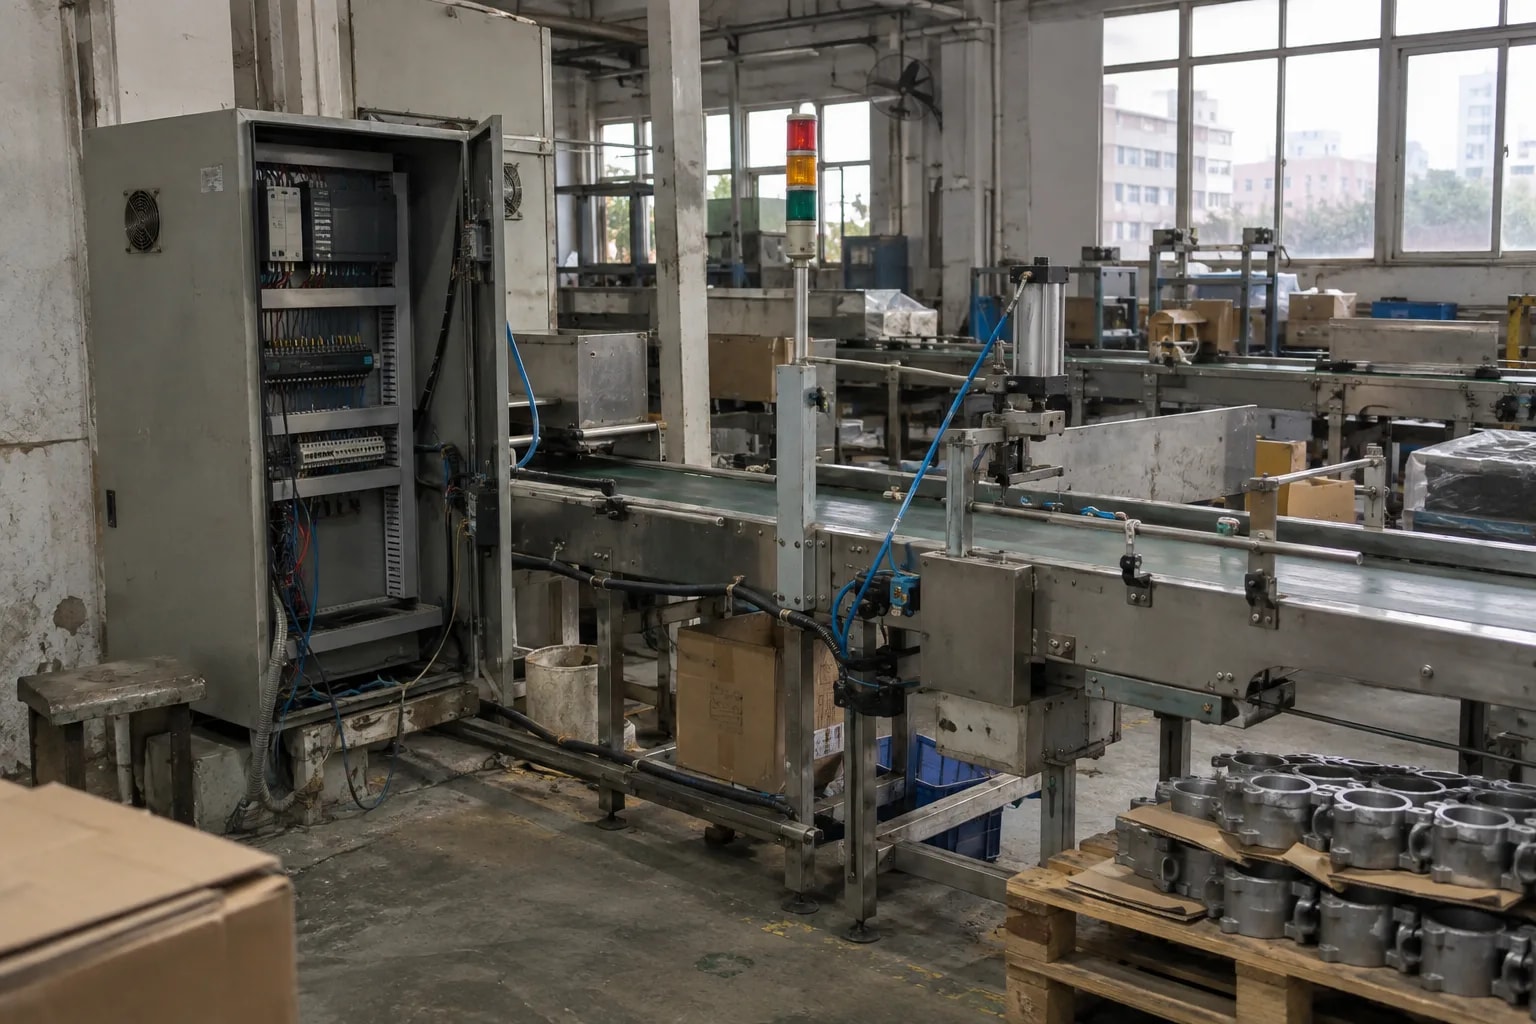
已经有剔除气缸和报警灯的老线。判定写进 Modbus 线圈,PLC 照旧读。
上线前的数据采集
新产线试产阶段。先把产线画面录下来,再定阈值和缺陷类别。
不适用:会移动或重新对焦的机位,以及光照变化大的工位。精度按缺陷类别差别大,定产线规模前先看你关心的那几类。
如何实现
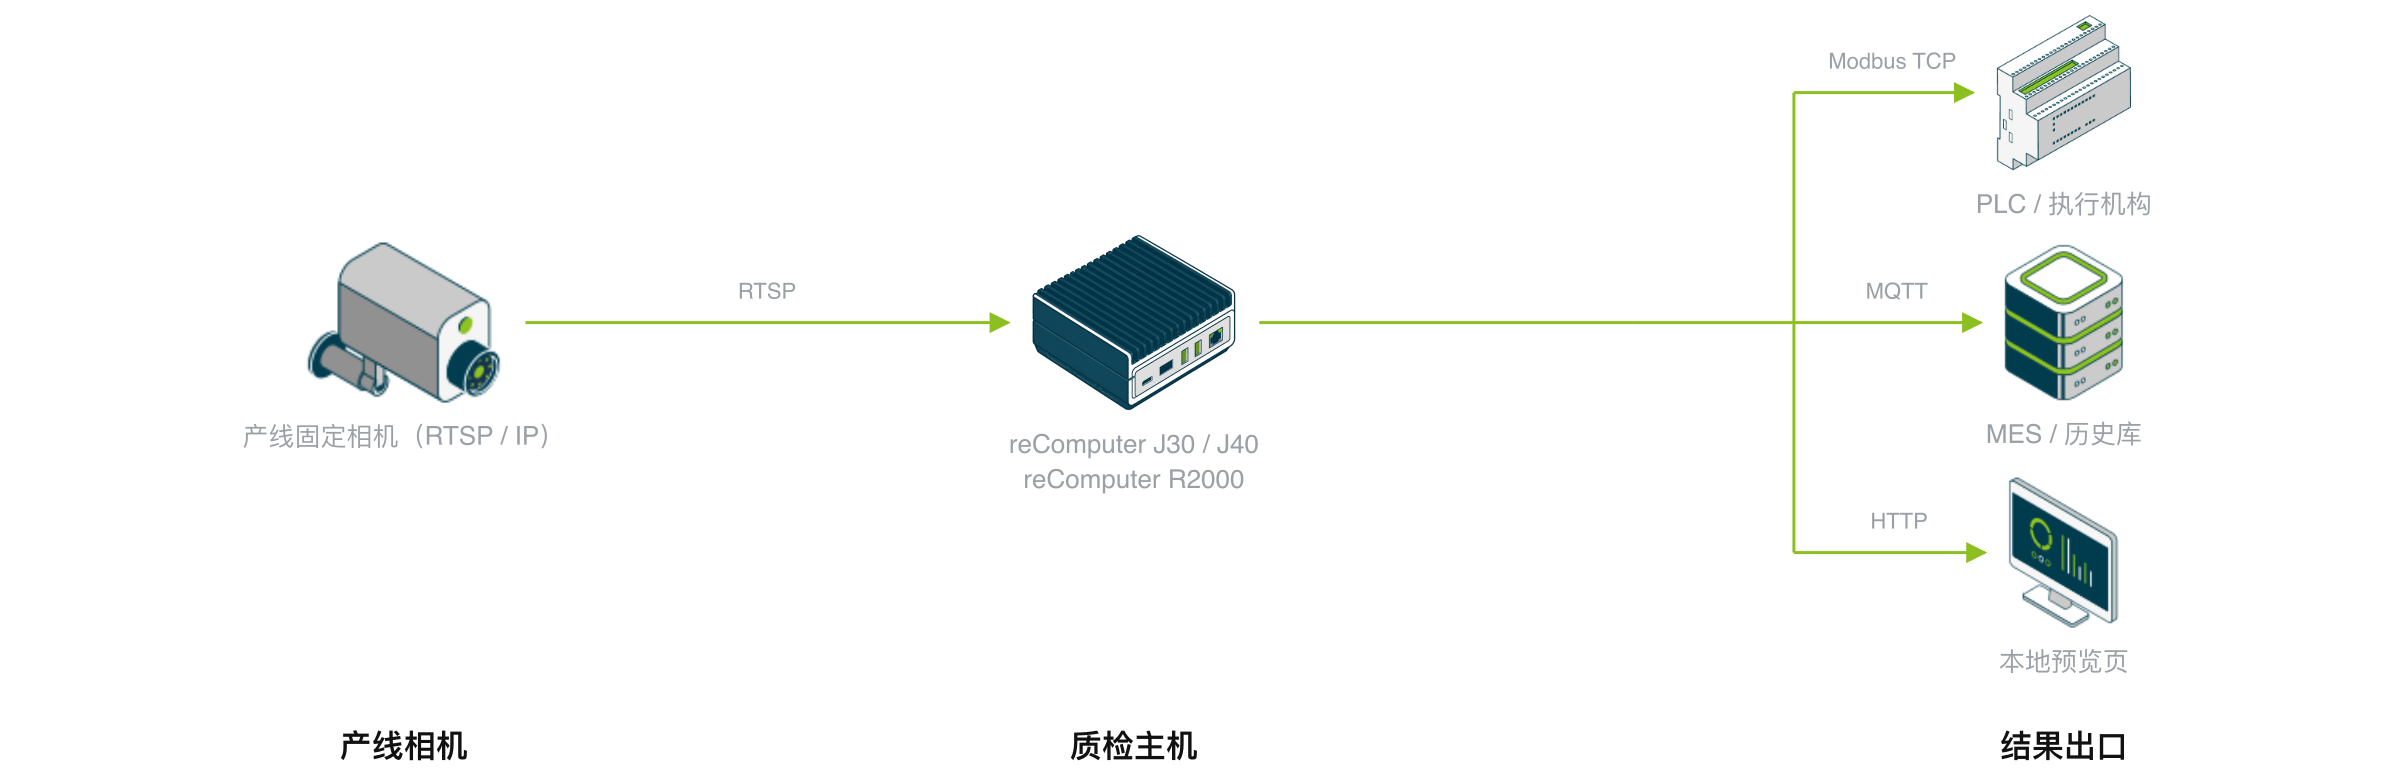
固定相机采集画面,质检主机完成判定(reComputer J30 / J40 系列,或选配 Hailo-8 的 reComputer R2000 系列),结果送至既有 PLC 与 MES。
一条产线三样东西:出画面的固定相机、跑检测器与 OK/NG 规则的一台主机、接判定的系统。检测、判定规则、MQTT broker、Modbus TCP 服务端与调试页面全部在这台主机上——图像与帧数据都不出产线。
产线相机
任意对着钢带或工件的 RTSP 摄像头都可以。约束的是取景和光照,不是相机型号。
- 缺陷在画面里占到足够比例。 实测都用 640×640 画面;划痕只有几个像素宽的大视场,是另一个问题。
- 光照稳定。 模型只见过一个数据集的光照,换灯、换角度、换表面处理都是新情况。
- 机位固定。 一次运行期间取景不能变。
实测输入是 10 FPS 的合成视频,不是相机流。定路数前请用自己的视频源压测。
质检主机
一条产线一台主机,检测器、OK/NG 规则和三个出口都在上面。两条路径逻辑相同,区别在加速器和模型怎么下发。
| 质检主机 | 加速器 | 模型下发方式 | 上板实测了什么 |
|---|---|---|---|
| reComputer J30 / J40(Orin Nano 8GB / Orin NX 16GB) | Orin GPU | 首次部署在设备上构建,实测 291 s | 精度、吞吐、端到端时延、多路容量 |
| 选配 Hailo-8 的 reComputer R2000 系列(R2035-12) | Hailo-8 | 设备外编译,部署时下载 | 吞吐、端到端时延、精度 |
Jetson 上还能选另外两种检测器,Hailo-8 只跑默认检测器。可选的异常分数默认关闭,打开后写进 MQTT 消息,不改变判定。
结果出口
判定同时送到 PLC、MES 和本地页面:PLC 走 Modbus TCP 读取,MES 走 MQTT 订阅,页面用浏览器打开,三者都直接连质检主机。数据接口见下方「能拿到什么数据」。
实现什么效果
装上之后,产线旁的屏幕上看到和操作的东西。
实测数据
公开数据集上的工程基准,数据集许可确认中。
| 产线能得到什么 | 典型值 | 设备 |
|---|---|---|
| 拍到画面到判定落在 Modbus 线圈 | P50 9.3 ms(P99 9.5 ms) | reComputer J40 系列(J4012,Orin NX 16GB) |
| 缺陷检出精度(mAP50) | 0.7577 | reComputer J40 / J30 系列 |
| 部署阈值下的精确率与召回 | P 0.765 / R 0.697 | reComputer J40 系列 |
| 10 FPS 产线节拍下一台主机接几路 | 8 路 | reComputer J40 系列 |
同一链路在 reComputer J30 系列上为 P50 10.56 ms;选配 Hailo-8 的 reComputer R2000 系列为 P50 11.61 ms、mAP50 0.7091。
精度按缺陷类别差别大:scratches 0.97,crazing(龟裂)0.36。按总分定产线规模前,先看你关心的那几类。
验证图每张都带缺陷,干净钢带的误报率要用自己的产线图像测。各硬件单帧时延、多路并发吞吐与实测基准矩阵,详见 工程 Wiki · 表面缺陷检测方案。
能拿到什么数据
部署完之后,这三个接口就是全部契约。
| 类型 | 位置 | 内容 |
|---|---|---|
| Modbus TCP | 端口 502,unit 1,Coil 0/1 + HR 0–7 | Coil 0 = NG、Coil 1 = OK。HR 0 主缺陷类别,HR 1 缺陷数,HR 2–5 主缺陷框 ×10000,HR 6–7 心跳秒数 |
| MQTT | 端口 1883,<设备名>/inspection/<流编号>/results | 每帧一条 JSON:判定、原因、缺陷数、主类别、耗时,以及每个框的类别、分数与位置 |
| HTTP | 端口 8080,/preview.mjpg /healthz /events /snapshot.jpg | 只读调试页:带检测框的实时预览、健康计数、最近判定 |
寄存器先于线圈写完,以线圈为触发的 PLC 读到的是同一帧;一台主机接多路时,Modbus 上只有最近一次判定,逐路结果从 MQTT 取。设备名与流编号在部署时填写,多条产线可共用一个 broker。框的编号只在一帧内有效,不跨帧跟踪同一处缺陷;可选的异常分数是独立字段,不改变判定。
移植到你的业务系统
可复用的单元不是"六类钢材缺陷",而是相机 → 检测器 → OK/NG 规则 → Modbus + MQTT + 调试页面这条链。只有检测器的类别与权重与具体产品绑定,往下原样可用。
| 层 | 迁移要付出什么 |
|---|---|
| 取景与光照规则、固定机位要求 | 原样复用 |
| 两套运行时(Orin 上的 TensorRT、Hailo-8 上的 INT8)与模型下发 | 原样复用 |
| 各检测器共用的后处理 | 原样复用 |
| OK/NG 规则与分数阈值 | 重新调参,不用重写 |
| Modbus 寄存器表、MQTT 主题与消息校验 | 原样复用 |
| 可选的异常通道 | 原样复用,用自己的 OK 图重新标定 |
| 检测器类别与权重 | 用你自己的图像重训 |
适用范围:钢带、板材或工件表面缺陷,PLC 在产线节拍内按 OK/NG 信号动作。
什么情况下不适用
- 今天的对外或面向客户的部署。 数据集许可确认前,权重、编译后的模型与叠加图不能用于对外交付。
- 在 640² 输入下没有稳定视觉特征的缺陷。 crazing 在三种检测器上 AP50 都是 0.30–0.36,要换更高分辨率或别的传感方式。
- 一开始就需要误报率数字的场合。 验证图每张都带缺陷,这些数据说明不了干净钢带的误报。
如何部署
说说你的现场情况,硬件由我们来定;再接上数据、照步骤装。
相机路数
一台主机要接几路相机?一个机位就是一路相机。容量只在 Orin NX 16GB 上实测过,口径是每路 640² / 10 FPS。
或者自己比一遍:各配置参数对照部署指南 · 40min →
| 套餐 | 用途 | 设备 | 数量 |
|---|---|---|---|
| IP 摄像头 + reComputer J30 / J40(Orin) | 检测主机 | reComputer J40 系列(Jetson Orin NX) / reComputer J30 系列(Jetson Orin Nano)(二选一) | 1 |
| IP 摄像头 | IP 摄像头 | 1 | |
| IP 摄像头 + reComputer R2000(Hailo-8) | 检测主机 | reComputer Industrial R20 系列 | 1 |
| IP 摄像头 | IP 摄像头 | 1 |
| 套餐 | 视频来源 | 质检主机 | 模型下发方式 |
|---|---|---|---|
| IP 摄像头 + reComputer J30 / J40(Orin) | 你自己的 RTSP 摄像头 | reComputer J40(Orin NX 16GB)或 J30(Orin Nano 8GB) | 首次部署在设备上构建,Orin NX 16GB 上实测 291 s |
| IP 摄像头 + reComputer R2000 系列(R2035-12,Hailo-8) | 你自己的 RTSP 摄像头 | 选配 Hailo-8 加速器的 reComputer R2000 系列(R2035-12) | 设备外编译,部署时下载 |
- 两个套餐跑同一套 OK/NG 规则和同样的输出。
- 结果表里的数字都在 Orin 套餐上测得,另外两种检测器也只在这个套餐上提供。
- 难度标为高级;首次部署预留约 40 分钟,Orin 因构建引擎会更久。
常见问题
数据集许可确认前不能。检测器用的是 NEU-DET 的转存副本,从原作者起的授权链还在核实。确认前,权重、编译后的模型与检测叠加图不能用于对外交付。
能。检测器、OK/NG 规则、Modbus 服务端、MQTT broker 与调试页面都在质检主机上。判定链路不需要外部服务。
走 Modbus TCP,端口 502、unit 1。Coil 0 = NG、Coil 1 = OK;HR 0–7 是主缺陷类别、缺陷数、主缺陷框与心跳。寄存器先于线圈写入,以线圈为触发即可。
290 张验证图上,reComputer J40 系列 mAP50 0.7577,reComputer R2000 系列(R2035-12,Hailo-8)0.7091。逐类从 scratches 0.97 到 crazing 0.36。模型只见过一个数据集、一种光照,真实产线要用自己的图像。
这个数据集测不出来,验证图每张都带缺陷。请先用 MQTT 流录下自己的产线,再定阈值。
reComputer J40 系列(J4012)上每路 640² / 10 FPS 时 8 路稳定,12 路下降,24 路失败。超出上限的帧会被丢弃,不报错。多路共用一块 Modbus 寄存器区,逐路结果从 MQTT 取。
先用默认的 YOLOX-Tiny,它是唯一有 Jetson 实测时延和 Hailo-8 版本的检测器。D-FINE-S 与 RT-DETRv2-S 只能在 Jetson 上选,mAP50 接近。Hailo-8 两者都不支持。
它给出画面与无缺陷参考图的差异分数,是独立字段,不改变判定。随包评测里整图级结果接近随机,要当区域级信号读。启用前请用自己相机的 OK 图重新标定。
没有找到你要的答案?
联系我们
获取可部署方案与产品选型支持。