投放点垃圾分类
扔垃圾时拍一下,告诉你该进哪个桶。
在投放点触发拍一张,拿回这件东西是什么材质、该进中国生活垃圾四分类里的哪一档——一件物品一条 MQTT 消息,判定在设备上完成,另有驱动翻盖或分道指示灯的 GPIO 输出。
中级35min视觉与视频智能
可复用现场模板
一次一件,摆在固定相机前,当场就要一个答案的地方。

社区投放点
小区垃圾分类亭、楼下厨余投放房。拍一张,告诉居民该进哪个桶。

人工分拣工位
回收站、园区中转站的分拣台。操作员逐件展示,拿一个第二意见并留记录。

带电动翻盖的垃圾桶
写字楼大堂、学校食堂门口。分类结果经 GPIO 驱动翻盖或指示灯。
不适用:传送带分拣的机械联动,以及路面垃圾检测。一图只认一件;本次构建不输出纺织物与有害垃圾两类。真实投放点的精度低于数据集数字,上线前用现场图像复测。
如何实现
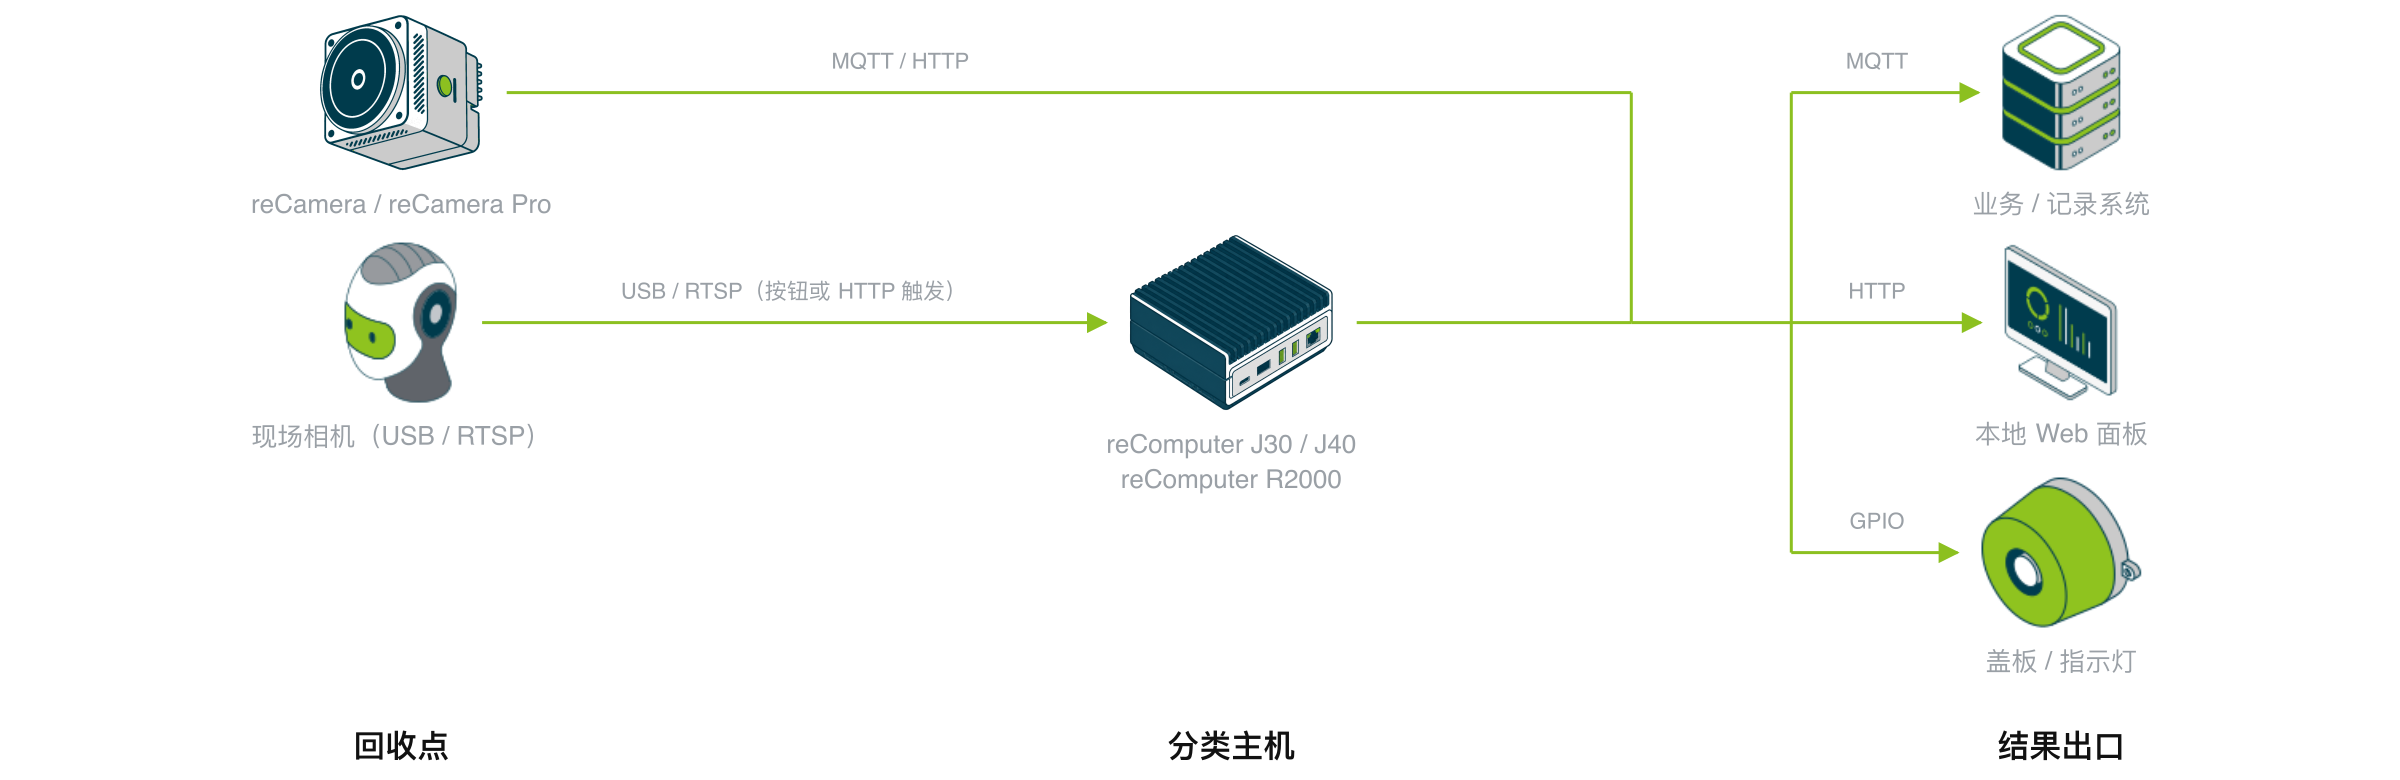
按钮或移动侦测触发拍摄,俯视相机与分类主机(reComputer J30 / J40 系列,或选配 Hailo-8 的 reComputer R2000 系列)完成判定,结果驱动翻盖或分道指示灯。
投放点上就三样东西:发出触发的东西、一台俯视投放区的相机、一台完成分类并把结果发出去的主机。分类、四分类查表、契约校验与 MQTT broker 全在这台主机上——图片留在设备里,过网络的是每件物品一条 JSON。
回收点
一次触发对应一次分类,触发源有三种:
- 按钮——接在主机上,投放点最常见的形态。
- HTTP 调用——给自助终端界面、PLC 网关或测试脚本用。
- 画面里的移动——不用人按按钮就该反应的桶。
800 ms 内到达的触发合并为一次。相机可以是任意俯视投放区的 USB 或 RTSP 源,单件物品要在画面里占到足够比例。
分类主机
一个桶一台主机,采集、分类器、四分类查表、本地面板与 MQTT broker 都在上面。两条路径逻辑相同,区别在加速器和模型怎么下发。
| 分类主机 | 加速器 | 模型下发方式 | 上板实测了什么 |
|---|---|---|---|
| reComputer J30 / J40(Orin Nano 8GB / Orin NX 16GB) | Orin GPU | 部署时在设备上构建,J4012 上 68 秒 | 触发到出结果,J4012 上 4.1 ms |
| 选配 Hailo-8 的 reComputer R2000 系列(R2035-12) | Hailo-8 | 设备外编译,部署时下载 | 全量验证集上的物料与四分类精度 |
可选的开放词汇模型改 prompt 就能加物品类别,只在 Orin NX 16GB 模组上提供。
结果出口
每个结果以三种方式出去:分类主机上 broker 发出的 MQTT 消息、浏览器打开的本地网页,以及供翻盖、继电器或指示灯使用的进程内回调。随包 broker 允许匿名连接,供调试用,上线前换成带凭据的 broker。数据接口见下方「能拿到什么数据」。
实现什么效果
装上之后,在浏览器里看到和操作的东西。
实测数据
两个公开数据集上的工程基准,不是监管用的分类结果。
| 投放点能得到什么 | 典型值 | 设备 |
|---|---|---|
| 触发到给出投放答案 | 每次触发 4.1 ms | reComputer J40 系列(J4012,Orin NX 16GB) |
| 四分类 top-1,7417 张验证图 | 95.0%(该设备实测 95.1%) | reComputer R2000 系列(R2035-12,Hailo-8) |
| 物料 top-1(8 类),同一批图 | 88.8%(该设备实测 88.9%) | reComputer R2000 系列(R2035-12,Hailo-8) |
两个 top-1 要一起看:玻璃、金属、塑料都进可回收物,所以四分类更高。
两个数据集都是单件物品照片。真实投放点的精度会更低,上线前用现场图像复测。
四分类表由本项目维护,不是主管部门的认定。本次构建不会输出纺织物与有害垃圾两类。
能拿到什么数据
部署完之后,这几个接口就是全部契约。
| 类型 | 位置 | 内容 |
|---|---|---|
| MQTT | 端口 1883,waste/<流编号>/results | 一次分类一条 JSON:物料类别与四分类(中英文)、置信度、top3、触发来源、推理与流水线耗时、图片引用、模型信息与分类表版本 |
| HTTP | 端口 8080,/trigger /preview.mjpg /healthz /events | 触发一次拍照分类、实时画面、健康计数、最近结果与 top3 |
| GPIO 回调 | 进程内 | 四分类结果,供翻盖、继电器或分道指示灯使用。不绑引脚,执行器开关默认关闭 |
消息里永远没有图片,只有存放位置的引用。消息发布前先校验,不合格的计数并丢弃。
移植到你的业务系统
可复用的单元不是"垃圾",而是触发 → 拍一张 → 单件分类器 → 政策查表 → MQTT 事件 + 执行机构回调这条链。只有分类器权重与查表跟这套分类口径绑定,其余原样可用。
| 层 | 迁移要付出什么 |
|---|---|
| 触发源与去抖 | 原样复用 |
| 两套运行时(Orin 上的 TensorRT、Hailo-8 上的 INT8)与模型下发 | 原样复用 |
| 消息格式与发布前校验 | 原样复用 |
| 政策查表(类别 → 分类) | 机制复用,换表 |
| HTTP 面板、预览、健康计数、GPIO 回调 | 原样复用 |
| 分类器权重与类别表 | 用你自己的图像重训 |
| 开放词汇的 prompt | 改 prompt,不用训练 |
适用范围:可回收容器验收、回收点物料分拣、按城市或站点不同的归类规则。
什么情况下不适用
- 一图多件。 没有检测器,一帧两件只得到一个答案,且不确定对应哪件。
- 传送带分拣的机械联动。 皮带同步、喷吹时序与安全联锁都在运行时之外。
- 分类结果有法律效力的场合。 分类表由本项目维护,不能作为收费或处罚的唯一依据。
如何部署
说说你的现场情况,硬件由我们来定;再接上数据、照步骤装。
类别扩展
上线以后还会增加物品类别吗?给基线分类器加一个类别意味着重训。可选的开放词汇 track 改 prompt 就能加——代价是模型大得多、单图算力开销也高得多。
或者自己比一遍:各配置参数对照部署指南 · 35min →
| 套餐 | 用途 | 设备 | 数量 |
|---|---|---|---|
| 摄像头 + reComputer J30 / J40(Orin) | 分类主机 | reComputer J40 系列(Jetson Orin NX) / reComputer J30 系列(Jetson Orin Nano)(二选一) | 1 |
| 摄像头 | USB / IP 摄像头 | 1 | |
| 摄像头 + reComputer R2000(Hailo-8) | 分类主机 | reComputer Industrial R20 系列 | 1 |
| 摄像头 | USB / IP 摄像头 | 1 | |
| reCamera(SG2002) | 相机与分类器 | reCamera 2002 | 1 |
| reCamera Pro | 相机与分类器 | reCamera Pro | 1 |
| 摄像头 + reComputer RK3588 | 分类主机 | reComputer RK3588 系列 | 1 |
| 摄像头 | USB / IP 摄像头 | 1 |
| 套餐 | 相机 | 分类器跑在哪 | 运行方式 |
|---|---|---|---|
| 摄像头 + reComputer J30 / J40(Orin) | 你自己的 USB / RTSP 摄像头 | reComputer J30(Orin Nano 8GB)或 J40(Orin NX 16GB) | TensorRT FP16,部署时在设备上构建引擎 |
| 摄像头 + reComputer R2000 系列(R2035-12,Hailo-8) | 你自己的 USB / RTSP 摄像头 | 选配 Hailo-8 加速器的 reComputer R2000 系列(R2035-12) | Hailo-8,模型设备外编译、部署时下载 |
| 摄像头 + reComputer RK3588 | 你自己的 USB / RTSP 摄像头 | reComputer RK3588 | RK3588 NPU,INT8 |
| reCamera(SG2002) | 相机本身 | 相机上 | 相机 TPU,BF16 |
| reCamera Pro | 相机本身 | 相机上 | 相机 NPU,INT8 |
- 每个套餐跑同一个基线分类器、同一张四分类表,分类都在设备上完成,消息只带图片引用。
- 可选的开放词汇模型只在 Orin NX 16GB 模组上提供。
- 难度标为 intermediate;首次部署预留约 35 分钟,Orin 因构建引擎会更久。
常见问题
能。采集、分类、四分类查表、HTTP 面板与 MQTT broker 都在分类主机上。分类链路不需要外部服务。
不会。消息里只有图片引用,带图片数据的消息发布前会被拒。过网络的是每件物品一条 JSON。
7417 张验证图上,reComputer R2000 系列(R2035-12,Hailo-8)实测四分类 top-1 95.1%、物料 top-1 88.9%。真实投放点的精度会更低,请用现场图像复测。四分类表不是主管部门的认定,不能作为收费或处罚的唯一依据。
触发到出结果 4.1 ms 在 reComputer J40 系列(J4012)上测得。全量验证集精度在 reComputer R2000 系列(R2035-12,Hailo-8)上测得。95.0% 与 88.8% 是同一模型在开发机 CPU 上的离线基准。
需要不重训就加类别、用中英文回答,或标出词表之外的物品时。基线精度约高 3 个点,而且快得多。开放词汇模型只在 Orin NX 16GB 模组上提供。
运行时把四分类结果交给回调,接到引脚、继电器或驱动器上是集成工作。执行器开关默认关闭。
运行时代码与开放词汇模型权重是 Apache-2.0。TrashNet 是 MIT,Garbage Classification 3 是 CC BY 4.0,都允许署名后再分发。本包不随附数据集派生的图像。
没有找到你要的答案?
联系我们
获取可部署方案与产品选型支持。